Lo que enseñó NVIDIA
El 21 de octubre de 2026, en la keynote de GTC Berlín, Jensen Huang dijo que la forma de construir un agente es pedirle a otro agente que lo construya por ti. Después, NVIDIA enseñó una demo con el Microduck, un robot de unos 25 cm de Pollen Robotics, una empresa que hoy es parte de Hugging Face.
En la demo, los agentes arman todo el entrenamiento. Hermes con Nemotron planifica una pista de obstáculos, y GPT-6 Astra modela las piezas en FreeCAD, les da textura en Blender y monta la escena en Isaac Sim, el simulador de robots de NVIDIA. Después, miles de Microducks entrenan a la vez en la nube.
Los agentes no le enseñan a caminar al robot. Eso lo aprende solo, con aprendizaje por refuerzo, que es prueba y error con puntos: cada paso bien dado suma, cada caída resta, y en millones de intentos una pequeña red neuronal, el "cerebro" del robot, aprende lo que más puntos le da. Lo que te quitan de encima los agentes es todo lo que hay alrededor.
Mi versión, con un solo agente
Quería ver cuánto de esto podía hacer por mi cuenta, con lo que tengo a mano. Usé un solo agente, Claude Code con Opus 5.5, en lugar de los agentes de NVIDIA, y una GPU alquilada por horas en Nebius en lugar de sus nuevas computadoras RTX Spark. El objetivo era sencillo: una pista de obstáculos simple, como prueba de concepto.
1. El plan
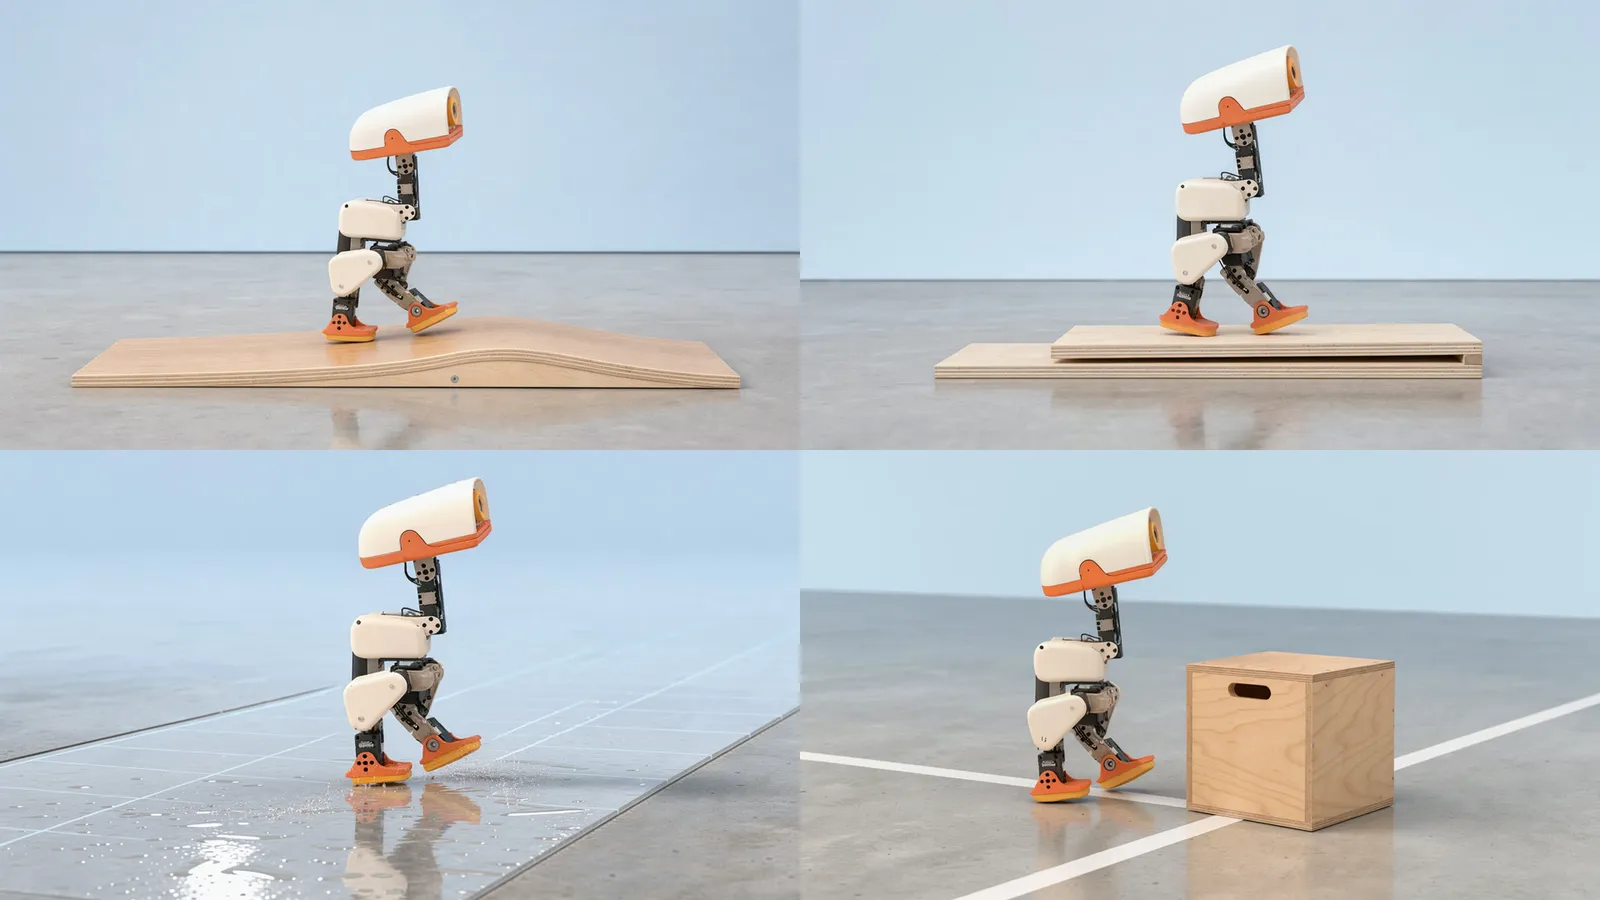
El agente planificó cuatro obstáculos a la medida del robot: una rampa suave, dos escalones bajos, un suelo mojado y una caja. Dibujó cada uno con FLUX 3, un modelo de imágenes de Black Forest Labs, para que yo viera lo que estaba pidiendo antes de construir nada.
2. Construir la pista
Le di acceso a FreeCAD y a Blender con un MCP, un conector que deja al agente usar un programa como lo harías tú. Modeló cada obstáculo a medida en FreeCAD, le dio textura en Blender y revisó cada pieza: que tuviera la medida correcta y que el simulador la pudiera leer. Después las unió en una sola pista, con su ruta marcada. Yo no sé usar ninguno de los dos programas, y no hizo falta.
3. La nube
El agente creó la máquina con GPU en Nebius desde la línea de comandos, la encendió, la apagó y trabajó en ella a distancia. Cada paso que costaba dinero esperaba a que yo lo aprobara. También le pedí una forma de ver la simulación por dentro mientras corría, y me montó una transmisión en directo a mi computadora.
4. El entrenamiento
4.096 patos practicaron a la vez sobre la pista en Isaac Lab, la herramienta de entrenamiento de NVIDIA. No empezaron de cero: NVIDIA publica un cerebro que ya sabe caminar, así que el entrenamiento solo tenía que enseñarle estas superficies, sin caerse y a la velocidad que se le pide. Tardó más o menos una hora.
5. Darle ojos
El pato tiene en la cabeza un sensor de distancia que mide 8 × 8 puntos del suelo que tiene delante. Al principio, el cerebro no le daba ningún uso. Tras una segunda ronda de entrenamiento, de algo menos de una hora, con el sensor como dato extra, los patos aprendieron a rodear la caja.
6. El examen
128 patos sobre la pista completa, con tres cerebros: el de NVIDIA tal cual, el mío entrenado sin el sensor y el mío entrenado con él.
Dos cosas que salieron mal
Los patos se volvieron perezosos. A mitad del entrenamiento, los patos caminaban a menos de la mitad de la velocidad que se les pedía. Habían descubierto que caminando lento también se llevaban casi todos los puntos. La red solo persigue su puntuación, y la puntuación decía "camina", no "camina a esta velocidad": en una prueba, los patos que llegaban a la meta bajaron de 65 de 128 a solo 1. La solución fue una recompensa más, por avanzar por la ruta a la velocidad pedida y nada extra por ir más rápido. Como la gráfica del entrenamiento se veía bien todo el tiempo, desde entonces cada versión guardada del cerebro se probaba también en la pista mientras entrenaba.
El suelo mojado no resbalaba. Cuando dos superficies se tocan, el simulador usa la mayor de las dos fricciones, así que una baldosa resbaladiza bajo un pie que agarra se comportaba como una seca. La baldosa necesitaba prioridad para que contara su propia fricción. Para comprobarlo, el agente la convirtió en hielo en una prueba: 62 de 64 patos se cayeron.
Resultados
| Prueba (128 patos cada una) | Cerebro de NVIDIA | Entrenado, sin ojos | Entrenado, con ojos |
|---|---|---|---|
| La pista completa | 39 % | 95 % | 98 % |
| Directo hacia la caja, sin que nadie lo guíe | 1 % | 2 % | 96 % |
| La caja movida a un sitio que nunca vio entrenando | 0 % | 6 % | 93 % |
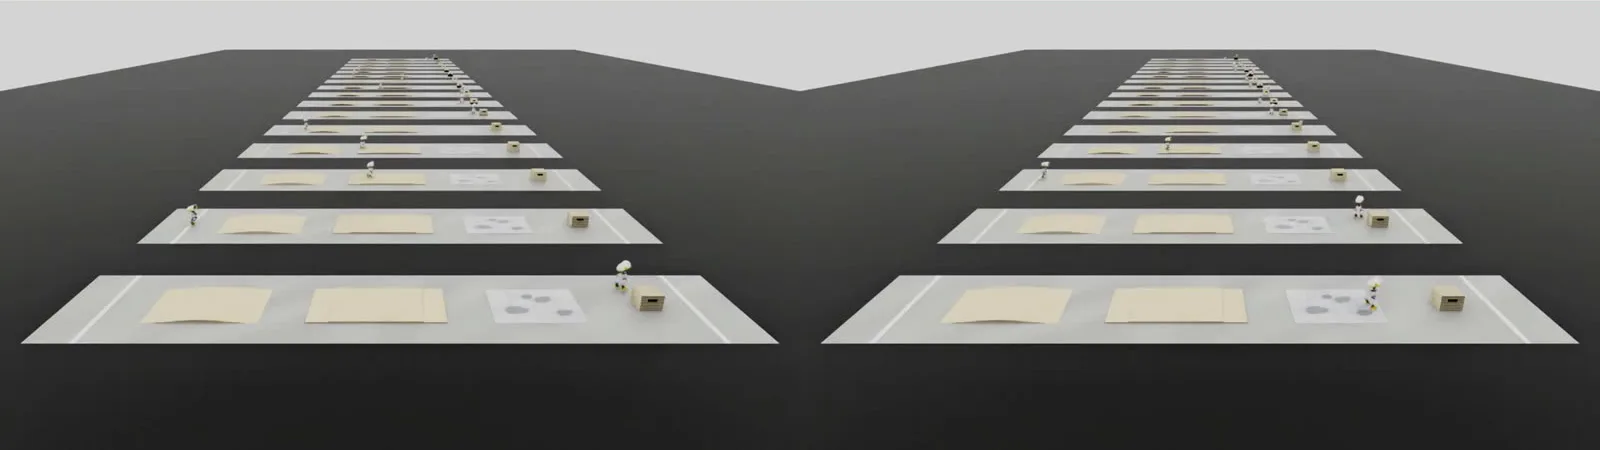
Cada prueba es una sola ejecución, así que si la repites puede variar unos puntos.
Lo que costó
4 horas y 50 minutos de GPU en una RTX PRO 6000, a 1,80 $ la hora: unos 8,71 $, más unos 0,16 $ de disco. El diseño corrió en mi propia computadora, sin coste. Todo, del primer plan al examen final, quedó terminado el 26 de octubre, cinco días después de la keynote.
Dónde está ahora
Es una versión sencilla: una pista, una caja, una ruta, y todo en simulación. Todavía no lo he probado en un Microduck real.
Lo que quería mostrar es lo rápido que se está moviendo esto. Hasta hace poco, preparar el entorno para entrenar un robot era trabajo de un equipo de ingenieros. Hoy un agente puede diseñar las piezas, montar la simulación y ponerla a correr en la nube, y tú lo vas guiando.
El código es público en GitHub, con cada resultado, los límites y lo que costó cada ejecución. La explicación de NVIDIA sobre este workflow está en su blog técnico (en inglés).
Este proyecto es independiente y no está afiliado a NVIDIA, Pollen Robotics ni Hugging Face. La cita de la keynote y la demo son de NVIDIA.